Welkom  


What's Up  

Geen evenementen
   

Wedstrijd  

Geen evenementen


Welkom, Gasten
De mogelijkheden om zelf te knutselen/ontwikkelen met de nieuwste generatie mini-PC's is eindeloos. Omdat er diverse fraaie initiatieven lopen die best wat eigen plek behoeven, bundelen we onze kennis in deze categorie.

Onderwerp: Autopilot Tiller Drive icm Pypilot controller

Autopilot Tiller Drive icm Pypilot controller 17 aug 2026 20:48 #1698090

Trouwens welkom terug Roozeboos je manier van reageren en afgunst verraad je alweer, ben wel vrij zeker van dat jij zeilopa bent.
Onno Harders eigenaar van
www.pcnautic.com , www.RadarDok.com , www.HLSelectronics.nl
Prutsen is de meest onderschatte fase van een creatief proces
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 18 aug 2026 19:36 #1698247

  • zeilopa
  • zeilopa's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 21
Lees hier al een paar jaar mee, maar heb geen idee waar je het over hebt. Ken geen Roozeboos.

Voor de rest leek me de voldoen aan de eisen wel een relevante vraag.
Heeft niks met afgunst te maken hoor, maar wil liever niet dat ie bijvoorbeeld op de marifoon stoort.

Ik blijf voorloppig toch maar bij raymarine, denk ik.
Laatst bewerkt: 18 aug 2026 19:37 door zeilopa.
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 19 aug 2026 08:23 #1698313

  • Raider
  • Raider's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 43
Dank je wel Onno voor de info.
De pc nautic ab heb ik al maar ben bang dat ik die een keer verlies .
Een back-up in de vorm van een smartwatch lijkt me niet verkeerd.
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 19 aug 2026 09:32 #1698329

zeilopa schreef :
Lees hier al een paar jaar mee, maar heb geen idee waar je het over hebt. Ken geen Roozeboos.

Voor de rest leek me de voldoen aan de eisen wel een relevante vraag.
Heeft niks met afgunst te maken hoor, maar wil liever niet dat ie bijvoorbeeld op de marifoon stoort.

Ik blijf voorloppig toch maar bij raymarine, denk ik.

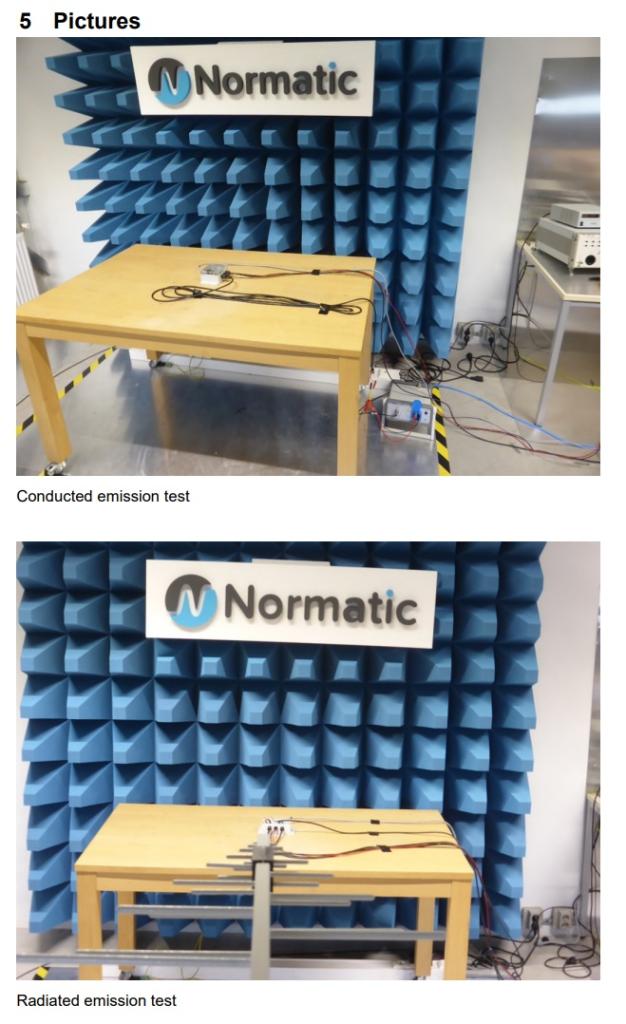
Ons systeem is gewoon extern EMC-getest in het kader van de CE-conformiteit. Zie o.a. onderstaande foto van de conducted en radiated-emission tests bij Normatic.

Daarnaast hebben we ook de nodige vermogenstesten en klimaattesten gedaan. Dat leek ons bij elektronica die buiten op een boot gebruikt wordt ook wel handig. ;)


Maar goed, we blijken in ieder geval een gemeenschappelijke interesse te hebben: AI. Misschien kunnen we elkaar daar dan toch nog vinden.

Zie een handige AI-toepassing in de spoiler:
Waarschuwing: Spoiler! [ Click to expand ]
Onno Harders eigenaar van
www.pcnautic.com , www.RadarDok.com , www.HLSelectronics.nl
Prutsen is de meest onderschatte fase van een creatief proces
Laatst bewerkt: 19 aug 2026 09:33 door Zeilprutser.
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 19 aug 2026 10:00 #1698337

  • henkvd
  • henkvd's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 4214
hksmartps.com/en/upload/image/...0912095882978297.jpg

zal je op jachten verder nergens tegen komen, voor gecertificeerde schepen moet er een wheelmark op staan.
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 19 aug 2026 17:55 #1698391

Now it works with Bluetooth. I had to grant location service rights to the app at the SmartWatch.
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 20 aug 2026 11:15 #1698497

  • Prutske
  • Prutske's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 537
Zo, ik meld me weer als klant, net een Easy besteld. Ooit naar tevredenheid gebruikt icm een RM wheeldrive, ben benieuwd hoe de tiller gaat bevallen (en vooral klinkt :P )
Drukknopschipper
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 20 aug 2026 17:18 #1698565

  • PvO
  • PvO's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 5917
Volledig offtopic, maar dat doet Zeilprutser zelf ook....
Of Zeilopa Roosebos is of niet, en of autopilot van Zeilprutser stoort of niet durf ik niet te zeggen, wat ik wel weet is dat sinds ik de Roosmux vervangen heb door eentje van Actisense de VHF een stuk beter ontvangt :laugh:
Iedereen heeft dezelfde wind, maar niet dezelfde zeilen
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 20 aug 2026 18:09 #1698583

Deze reactie kan evt ook wel in het blunder topic of in vhf pruts: Ik had eerder last van een VHF die te pas en te onpas vastliep. Soms met het bedienen van de zendknop maar soms ook bij kanaal keuze of squelsh aanpassen. SH dacht aan een slechte schakeling in de externe handset. kabel met die ferriet steentjes ontstoort, uiteindelijk een andere handset gekocht. Probleem bleef en de hele zaak vervangen door een garmin blackbox met nieuwe kabel en 2e handset. toe was t probleem weg. SH GX2100 de schuldige (zo dacht ik). Nieuwe boot ook met een SHGX 2100 met 2e handset. GPS geen ontvangst, vanalles geprobeerd. Andere (een 2200 GX met ingebouwde GPS geplukt en geïnstalleerd. Alles werkt, tot dat daar de display faalde... oude 2100 terug gezet, een aparte GPS (maar 5 volt) er op. Direct draaien. Opgelost (zo dacht ik... Bij de roompot sluis liep het kreng weer vast. uitzetten, weer aan en kon ik wel ontvangen en soms ook zenden. Op zee de 2200 (met defect display) weer geïnstalleerd (lag nog aan boord). De 2e handset is dan de marifoon. Liep dat verrekte ding ineens ook vast. Ik had een 5 volt voeding (van Alie idd :-( ) gebruikt om de GPS te voeden en die had ik nog laten zitten... Dat voedingsblok stroomloos gemaakt en toen was de storing weg. Die zelfde blokjes had ik op de Dehler ook in gebruik... Die voedingen leggen dus niet alleen de ontvangst plat maar storen de gehele bediening van de marifoon (met extra handset)...
"Wie het altijd voor de wind gaat, komt vanzelf aan lager wal"
De topper ISO “TuTu” voor de funracing en nu de SO 36i Performance “Anilla” voor het avontuur...
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 21 aug 2026 21:16 #1698796

  • Jappe
  • Jappe's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 661
Ik heb de raymarine-variant en ben nu onderweg richting IJmuiden, maar de setup wil steeds minder koers houden, wat lijkt te komen door incorrecte data vanuit de roerstand-sensor. Utslag van het roer en de stand op het display komen niet overeen en lijken ook naar een steeds grotere uitslag te verlopen, waardoor het geheel uiteindelijk in een off-course error schiet. Dit gaat hetzelfde over bakboord en stuurboord. Het lijkt ook te helpen om continu inputs te geven op het display om de koerst te houden.

Ik vaar nu overigens op de motor met een koers naar een waypoint en dat gaat zo te zien prima.

Hoe zou ik die sensor kunnen testen? Wat voor meetwaardes moet ik daar verwachten? Andere tips en soortgelijke ervaringen hoor ik ook graag!
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 22 aug 2026 08:29 #1698828

Ik zal antwoorden in het andere draadje, waar je ook het probleem meld:
zeilersforum.nl/index.php/foru...00-roerstandprobleem
Onno Harders eigenaar van
www.pcnautic.com , www.RadarDok.com , www.HLSelectronics.nl
Prutsen is de meest onderschatte fase van een creatief proces
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 22 aug 2026 13:39 #1698863

  • Raider
  • Raider's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 43
Hoi Onno,

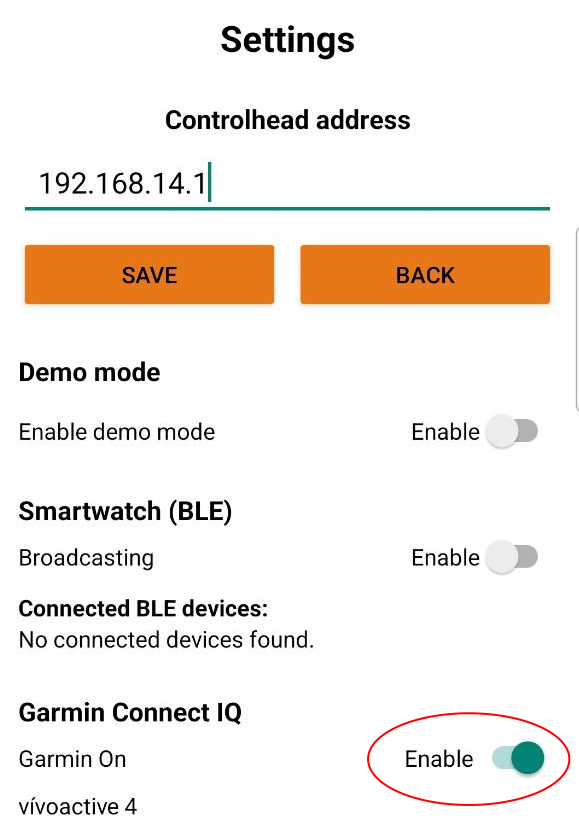
Ik probeer m'n Garmin smartwatch te koppelen met de stuurautomaat.
Voor zover ik weet heb ik de laatste update.
Helaas kan ik nergens de insteloptie vinden om de smartwatch "enable" te zetten.
Waar moet ik het zoeken?
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 22 aug 2026 13:48 #1698867

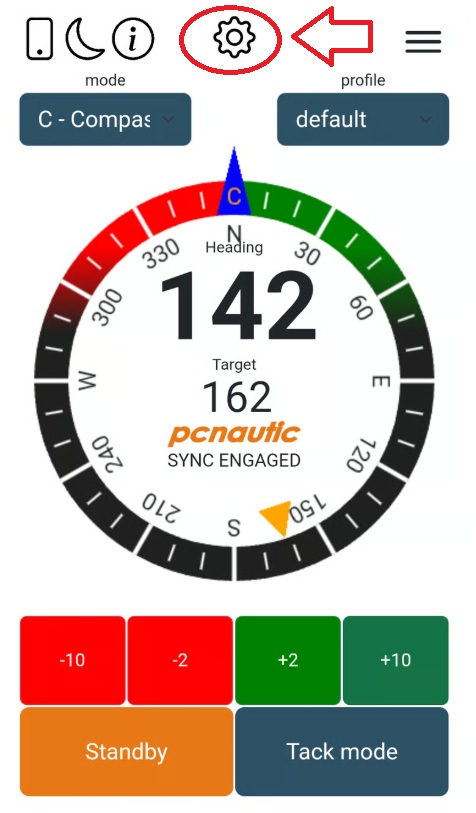
klik op het tandwieltje in de app op je smartphone:
pcnautic.gitbook.io/autopilot/...orms/android-ios-app

Onno Harders eigenaar van
www.pcnautic.com , www.RadarDok.com , www.HLSelectronics.nl
Prutsen is de meest onderschatte fase van een creatief proces
Laatst bewerkt: 22 aug 2026 13:50 door Zeilprutser.
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 22 aug 2026 14:04 #1698871

  • Raider
  • Raider's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 43
Bedankt Onno
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 27 aug 2026 09:29 #1699663

  • Raider
  • Raider's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 43
Nu snap ik waarom ik geen tandwieltje kon vinden.
Ik gebruikte een snelkoppeling van het ip adres van de controlhead en de app.
Snelkoppeling- geen tandwieltje
App- wel tandwieltje
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 27 aug 2026 09:41 #1699666

Voor de duidelijkheid hij gebruikte de web interface / web weergave / internet weergave in een browser bijvoorbeeld Chrome / Edge / Safari / Firefox en niet de Android of Apple app.
Onno Harders eigenaar van
www.pcnautic.com , www.RadarDok.com , www.HLSelectronics.nl
Prutsen is de meest onderschatte fase van een creatief proces
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 15 sept 2026 08:57 #1702344

  • Raider
  • Raider's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 43
Gisteren bezig geweest om het slingerend stuurgedrag weg te krijgen.
Met de easy tuning en aggressivty instellingen krijg ik dat niet voor elkaar.
Lang geleden heeft Aswin een keer beschreven hoe je in een paar stappen de basisinstellingen insteld.
Startwaarde voor P 0,3 en PR en D opnul.
Met P op 0,05 en D op 0,38 is het stuurgedrag al bijna goed.

Waarom lukt dit niet met de easy tuning of aggressitivy instellingen?
Of mis ik iets waar ik ook iets mee moet?
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 15 sept 2026 09:09 #1702347

Slingeren komt meestal door oversteer: de boot draait telkens verder door dan de gewenste koers en moet daarna weer terug corrigeren.

Neem een kopie van Default en gebruik eerst alleen Easy Tuning. Zet Understeer / Oversteer eens wat lager en kijk wat dat doet.

Test deze instellingen altijd eerst op kompaskoers.

Lees ook even de info marks bij de instellingen; daar staat per instelling wat het effect is.
Onno Harders eigenaar van
www.pcnautic.com , www.RadarDok.com , www.HLSelectronics.nl
Prutsen is de meest onderschatte fase van een creatief proces
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 23 sept 2026 11:41 #1703629

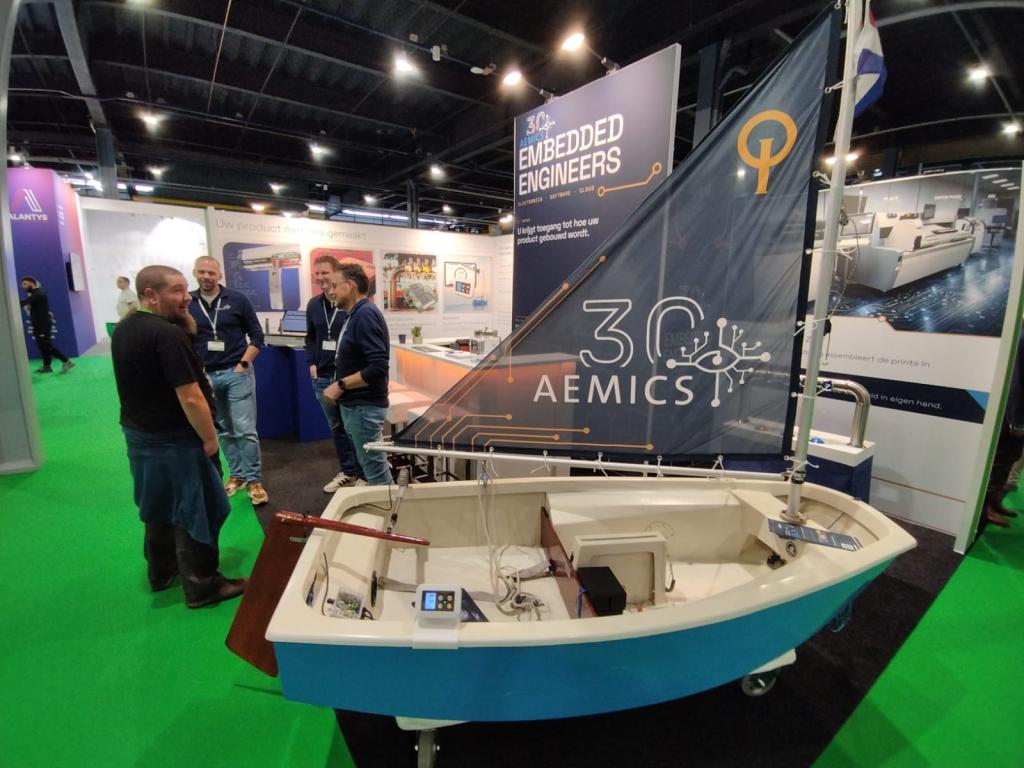
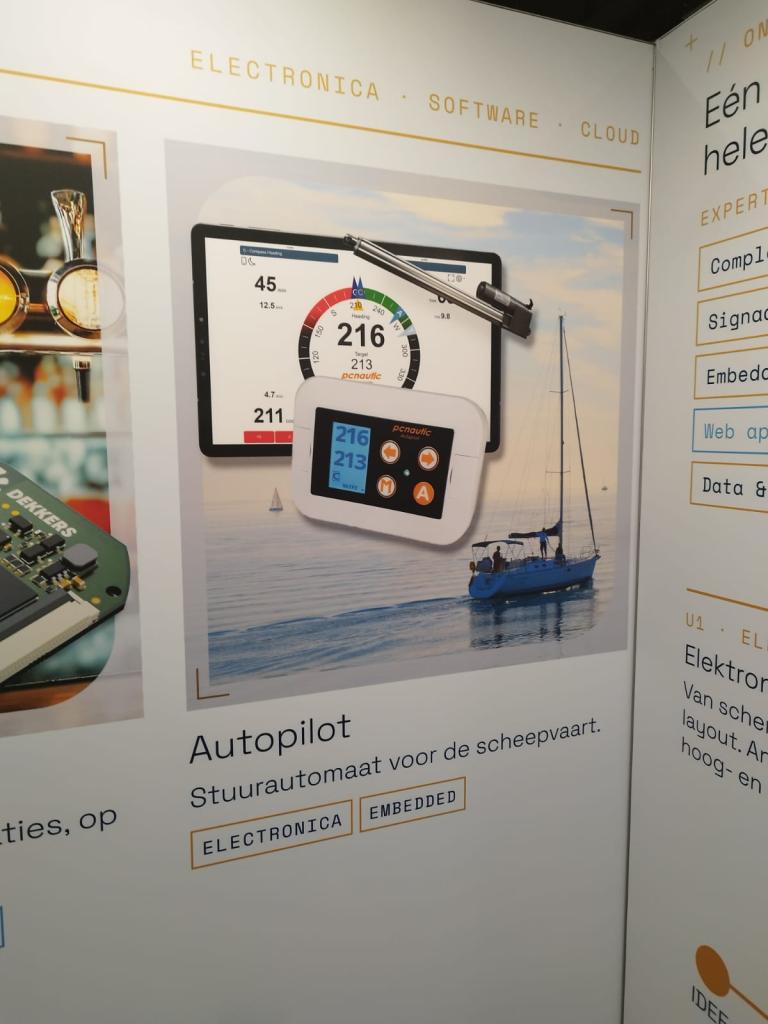
Ik vindt wel leuk ff te melden dat Aemics op de Wots in de Jaarbeurs in Utrecht staat, met een demo optimistje met onze stuurautomaat er op, zij hebben de motorcontroller ontwikkeld en doen voor mij alle nieuwe pcb ontwerpen, hebben ook bijvoorbeeld de BC-mini-N2K ontworpen.
Onno Harders eigenaar van
www.pcnautic.com , www.RadarDok.com , www.HLSelectronics.nl
Prutsen is de meest onderschatte fase van een creatief proces
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 23 sept 2026 11:49 #1703632

Onno Harders eigenaar van
www.pcnautic.com , www.RadarDok.com , www.HLSelectronics.nl
Prutsen is de meest onderschatte fase van een creatief proces
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 23 sept 2026 11:55 #1703633

Onno Harders eigenaar van
www.pcnautic.com , www.RadarDok.com , www.HLSelectronics.nl
Prutsen is de meest onderschatte fase van een creatief proces
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 30 sept 2026 08:53 #1704242

  • Raider
  • Raider's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 43
Zeilprutser schreef :
Slingeren komt meestal door oversteer: de boot draait telkens verder door dan de gewenste koers en moet daarna weer terug corrigeren.

Neem een kopie van Default en gebruik eerst alleen Easy Tuning. Zet Understeer / Oversteer eens wat lager en kijk wat dat doet.

Test deze instellingen altijd eerst op kompaskoers.

Lees ook even de info marks bij de instellingen; daar staat per instelling wat het effect is.

Even een terugkoppeling.
Het was geen gevalletje RTFM aangezien ik de manual wel gelezen had maar de functie understeer/oversteer precies verkeerd om gebruikte.
Beetje dom dus.
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 30 sept 2026 12:12 #1704259

  • GMO
  • GMO's Profielfoto
  • Offline
  • Gebruiker
  • Berichten: 4
Hallo allemaal,

Ik gebruik de PC Nautic stuurautomaat op de helmstok van onze Jeanneau Arcadia 30 en ben er over het algemeen erg tevreden over. Alleen krijg ik de Tack-functie helaas niet betrouwbaar werkend.

Mijn verwachting van de Tack-functie is als volgt:

Ik zet de app in Tack-modus en druk vervolgens op Tack naar de kant waar ik naartoe wil. De automaat stuurt de boot dan 100 graden die kant op (dat is momenteel mijn ingestelde tack-hoek). Daarna verwacht ik dat de automaat die nieuwe koers vasthoudt.

Terwijl de automaat de nieuwe koers vasthoudt, kan ik de zeilen goed zetten. Als alles weer staat, schakel ik de Tack-functie uit en ga ik weer verder op de normale autopilot.

Een aantal keren heeft dit tijdens het zeilen ook precies zo gewerkt. Maar meestal gebeurt er iets anders. De automaat zet de tack in en stuurt de boot door de wind, maar terwijl ik nog bezig ben met de zeilen begint hij vervolgens weer terug te sturen. Het lijkt dan alsof hij de nieuwe koers niet blijft vasthouden.

Opvallend is dat ik de Tack-functie ook een aantal keren op de motor heb getest. Dan lijkt hij meestal wél goed te werken.

De automaat is niet gekoppeld aan een windmeter. Voor de koersinformatie kan ik kiezen tussen Compass Course en GPS Course. Ik heb het met beide instellingen geprobeerd, maar bij beide treedt het probleem tijdens het zeilen op.

De Tack-functie bedien ik via de PC Nautic-app op mijn telefoon.

Mijn belangrijkste vraag is daarom: klopt mijn verwachting van hoe de Tack-functie hoort te werken? Dus: na het indrukken van Tack 100 graden draaien en vervolgens die nieuwe koers blijven vasthouden totdat ik zelf de Tack-modus beëindig?

En als dat inderdaad de bedoeling is: heeft iemand een idee waarom hij tijdens het zeilen na de tack soms weer terug begint te sturen, terwijl dit op de motor meestal wel goed gaat?

Ik ben benieuwd naar de ervaringen van andere PC Nautic-gebruikers.

Gertjan
Jeanneau Arcadia 30
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 30 sept 2026 12:47 #1704260

Om jezelf daarvan te overtuigen kun je vooraf even uitrekenen wat de nieuwe koers moet worden: bij jouw ingestelde overstaghoek dus ongeveer 100° erbij of eraf, afhankelijk van de richting.
Zolang die nieuwe koers nog niet bereikt is, blijft “Tacking” in beeld staan. Als je dus moet ingrijpen terwijl “Tacking” nog zichtbaar is, dan is de overstag nog niet voltooid.
Kijk op dat moment ook eens goed wat de drive en het roer daadwerkelijk doen. Als de boot tijdens de manoeuvre bijna alle snelheid verliest, heeft het roer ook nauwelijks meer effect. Een stuurautomaat heeft bovendien maar een beperkte maximale stuuruitslag.
Het is daarom belangrijk om tijdens de overstag voldoende snelheid en draaisnelheid te houden. Als de boot te ver stilvalt, kan hij terugvallen voordat de nieuwe koers is bereikt.
Controleer daarnaast ook even:
- of het kompas gelockt is;
- en of de weergegeven kompaskoersen over het algemeen goed kloppen.
Dan weet je beter of het probleem in de koersinformatie zit of gewoon in het feit dat de boot tijdens de manoeuvre te weinig vaart houdt.
Onno Harders eigenaar van
www.pcnautic.com , www.RadarDok.com , www.HLSelectronics.nl
Prutsen is de meest onderschatte fase van een creatief proces
Alleen ingelogde leden kunnen reageren.

Autopilot Tiller Drive icm Pypilot controller 30 sept 2026 12:51 #1704263

Ter info:
Met de ap.tack.rate bepaal je de draaisnelheid.
Zet ap.tack.treshold op de hoogste stand, als je te ver doordraait tijdens de overstag zet je die lager.
Onno Harders eigenaar van
www.pcnautic.com , www.RadarDok.com , www.HLSelectronics.nl
Prutsen is de meest onderschatte fase van een creatief proces
Alleen ingelogde leden kunnen reageren.
Tijd voor maken pagina: 0.919 seconden
Gemaakt door Kunena


© Zeilersforum.nl