Toen ik dit draadje startte was ik het vertrouwen een beetje kwijt en trok daarbij ook nog eens de verkeerde conclusies. Dat gebeurde vooral doordat het systeem iets anders deed dan ik op basis van mijn voorgaande ervaringen had verwacht.
Inmiddels is dat vertrouwen wel weer terug en weet ik nu welke akties ik moet ondernemen als het weer eens anders reageert dan ik verwacht.
De Jetthruster doet het goed en het systeem lijkt dat wel goed aan te kunnen. Helemaal overtuigd ben ik nog niet dus ik hou dat in de gaten. Of beter gezegd, het vertrouwen moet nog groeien. Meerdere kenners benoemen het “vliegenpoepje” dus dat houd ik dan maar steeds in mijn achterhoofd (in plaats van die 800A stortvloed)
Nb. Als ik achteruitvaar reageren die thrusters precies andersom op de afstand bediening. Raar toch

Wat betreft de SOC is er meer vertrouwen in de Victron Smartshunt dan in het 123SmartBMS.
Ik twijfel nog of ik de V
balance moet verhogen van 3,40 naar 3,50V mede ook door het nog eens nalezen van dit artikel. Dat gaat o.a. over dezelfde cellen die ik heb.
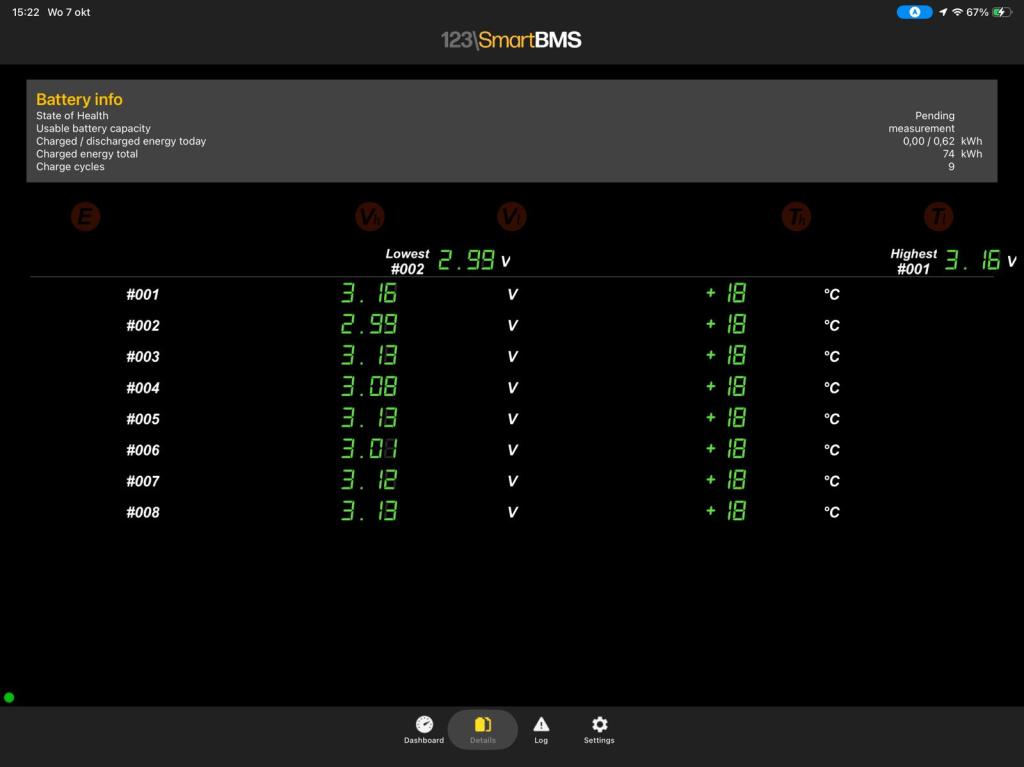
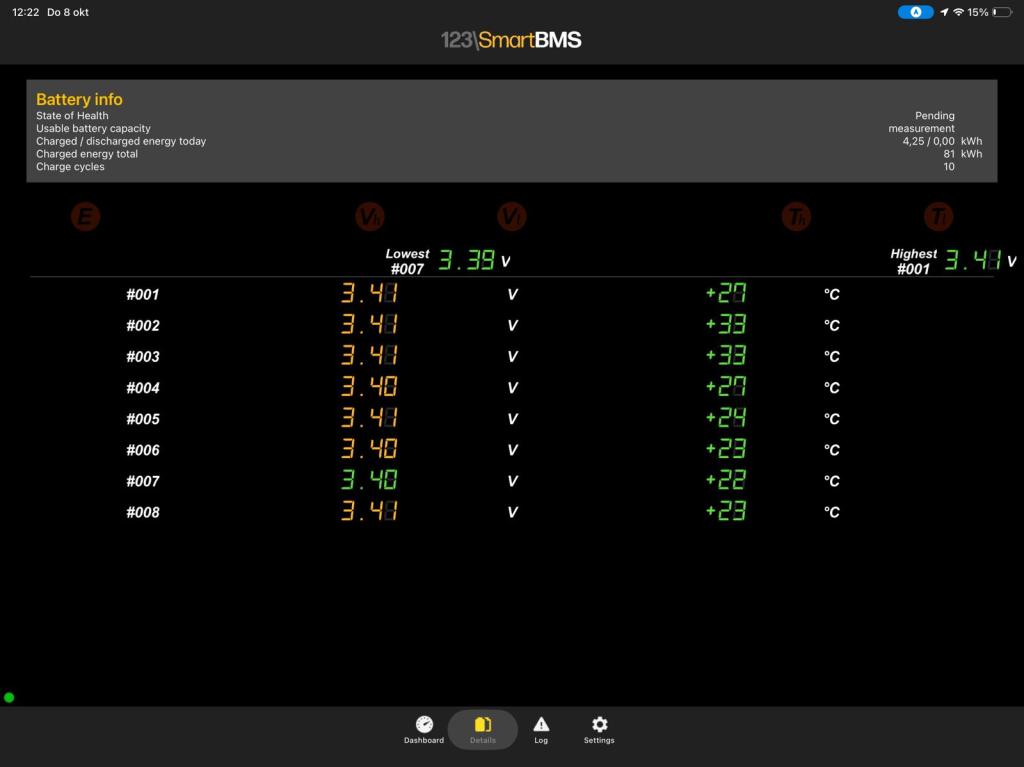
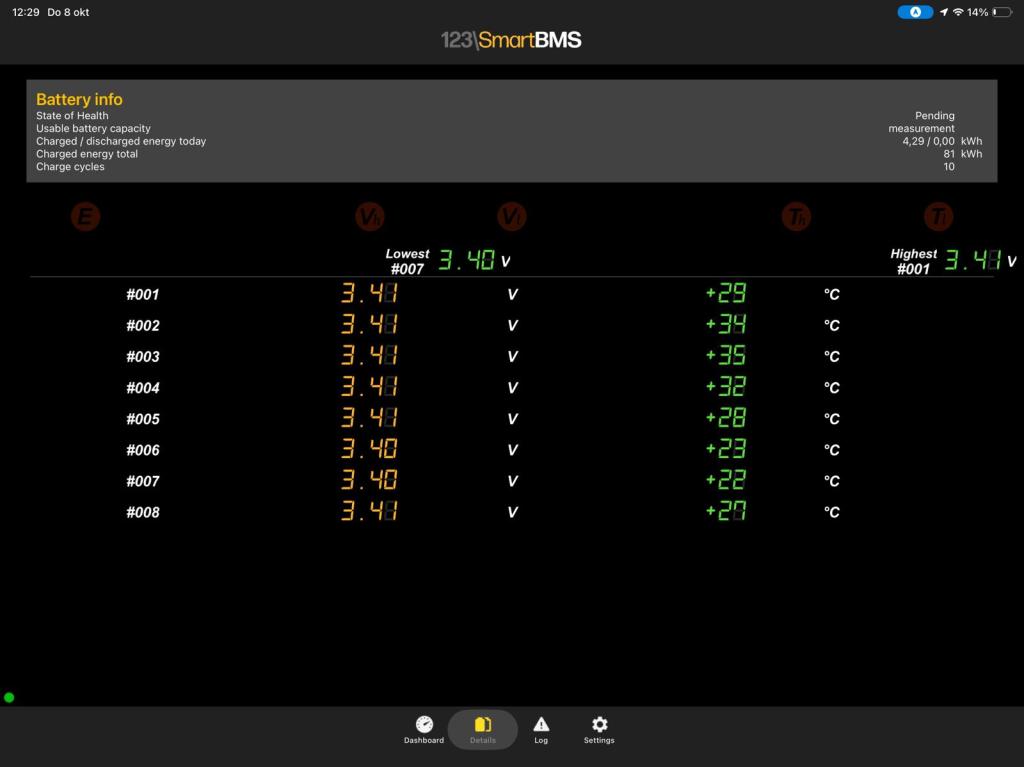
Voor de liefhebbers nog wat resultaten van de laatste ontlaad- en laad sessie incl. balanceren.
Ik heb de accu maar eens flink ontladen en vond een ondergrens van 3.00V wel voldoende ontlading. SOC volgens Victron 17% en 123 3%
Na opnieuw laden met 27,4V met 13A is tijdens het balanceren vlak voor de 100% V
balance er maar 0,01V verschil tussen de hoogste en laagste cel. Ook de buitenste cellen doen gewoon weer mee. Aan de lader heb ik niets veranderd, die staat op 27,4V bij 13A
Alle cellen hebben V
balance bereikt, het BMS sluit het laadproces af en de SOC springt van 89% naar 100%. De Victron wordt gesynchroniseerd van 93% naar 100%
Het SOC percentage zal ik in het vervolg met de nodige marges aannemen.
————————————————————————————————————————-
Nog iets heel anders. Hier op het forum wordt steeds geroepen dat de DCDC naar LFP de startaccu kan leegtrekken. Ik weet dat dat bij mij niet het geval kan zijn. Het is al weer een paar jaar geleden dat ik de DCDC op een Windows PC heb geconfigureerd maar ben vergeten waarom dat leegtrekken van de startaccu bij mij niet zal gebeuren.
Ik heb daar niet meer naar omgekeken omdat ik de interface (MasterAdjust) van de DCDC maar niet werkend kon krijgen op de Linux boord PC. En zoals ik gewoon ben, stel ik lastige klusjes uit tot een moment dat er wel voldoende motivatie is om buiten mijn comfortzone te treden en er dieper in te duiken.

Met hulp van mijn virtuele vriend AI en, na in eerste instantie een vruchteloze poging met VirtualBox, is het gelukt om MasterAdjust onder Wine aan de praat te krijgen.
In feite is de aansturing van de DCDC heel simpel. Er zijn 2 opties, automatisch of met een externe input. Ik heb voor die laatste gekozen.
Op de accesoire aansluiting van de motor staat 12V bij draaiende motor. Dit gebruik ik als het signaal voor de DCDC om wakker te worden. Daarbij heb ik er nog een schakelaar tussen gezet zodat ik er zelf ook nog invloed op uit kan oefenen of ik de dynamo wel of niet wil gebruiken voor het laden van de LFP. Daarnaast krijgt de DCDC de harde eis mee dat een “disable voltage” veldje minimaal op 13,5V (instelbaar naar believen) moet staan om überhaupt te mogen gaan laden. Dat is dus alleen bij draaiende motor.
Zakt om enige reden dat veldje onder de 13,5V stopt het laden. Ik weet eigenlijk niet goed wanneer zo’n situatie zich kan voordoen. Gaat de motor uit gaat ook de DCDC uit vanwege het ontbreken van het 12V signaal. Is voor mij voldoende om zeker te weten dat de startaccu zonder jus van de dynamo niet door de DCDC ontladen kan worden.
Tevens heb ik een iets langere vertaging ingesteld. Stond op 10 seconden en heb ik verhoogd naar 120 seconden. Dat wil zeggen de eerste 2 minuten gaat de volle laadstroom naar de startaccu waarna de DCDC er geleidelijk bij komt.
Voorlopig ben ik weer tevreden